La evolución de la robótica ha alcanzado un punto de inflexión donde la interoperabilidad y la comunicación en tiempo real son fundamentales. En este escenario, el Robot Operating System 2 (ROS 2) se ha consolidado no solo como un framework de desarrollo, sino como la columna vertebral de la nueva era de la ros 2 robotica industrial. Para la comunidad maker, entender esta transición hacia la conectividad IoT es el paso definitivo para escalar proyectos de simples prototipos a soluciones industriales robustas.

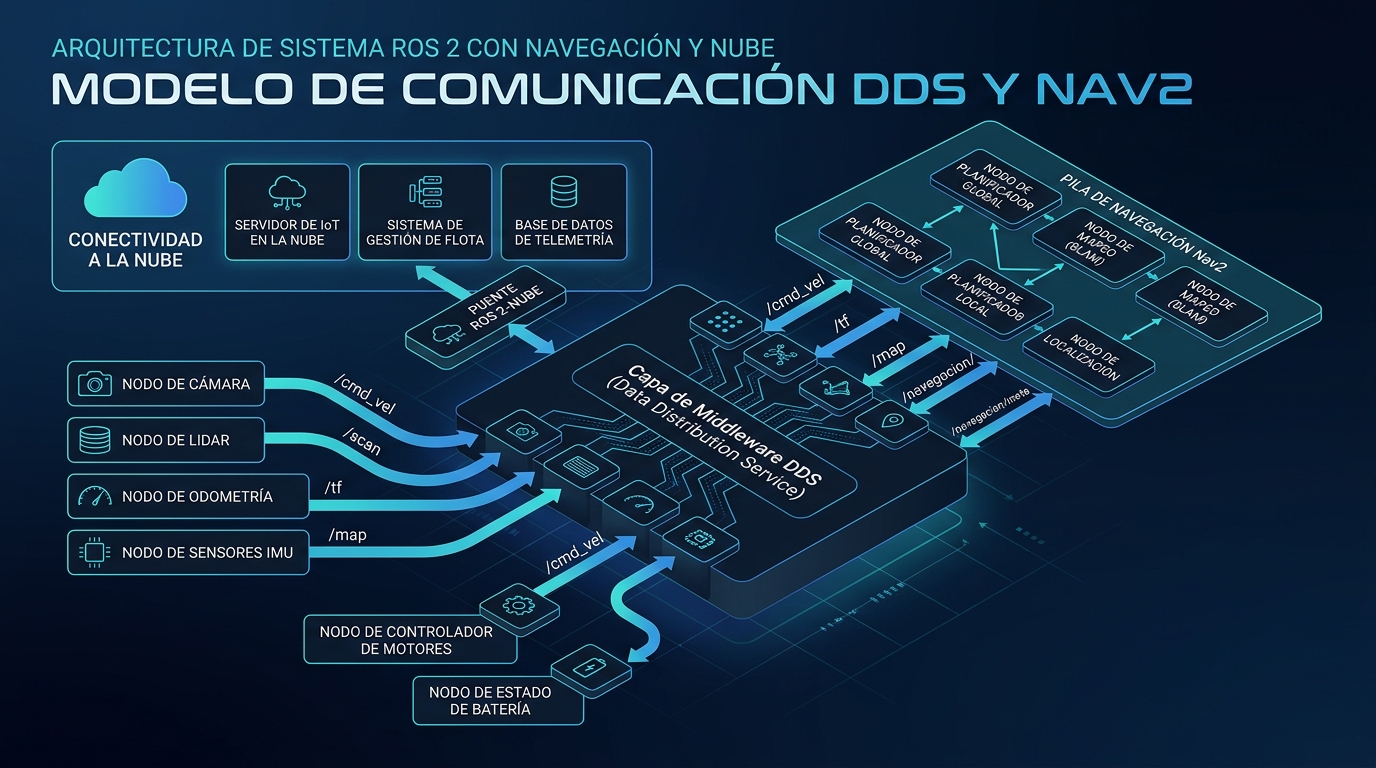
A diferencia de su predecesor, ROS 2 fue diseñado desde cero para soportar sistemas distribuidos y críticos. Basado en el estándar de comunicación DDS (Data Distribution Service), permite que múltiples dispositivos se comuniquen de forma segura y eficiente, incluso a través de redes inalámbricas inestables. Esta integración nativa con el Internet de las Cosas (IoT) permite que un robot móvil autónomo (AMR) comparta datos de telemetría en la nube mientras procesa algoritmos complejos localmente.
La importancia de Open Robotics y el ecosistema actual
El desarrollo de ROS 2 está liderado por Open Robotics (ROS.org), una organización que ha fomentado una comunidad global de desarrolladores. Gracias a este esfuerzo colaborativo, hoy contamos con librerías optimizadas que facilitan la implementación de sensores LIDAR, cámaras de profundidad y actuadores de precisión. Para quienes buscan iniciarse, seguir un robot operating system tutorial actualizado es clave para comprender cómo los nodos, tópicos y servicios interactúan en este ecosistema.
¿Estás listo para llevar tus robots al siguiente nivel? Si necesitas hardware especializado o asesoría técnica, puedes visitar Robótica Online para equipar tus proyectos con la mejor tecnología.
Navegación Autónoma: El corazón de ROS 2
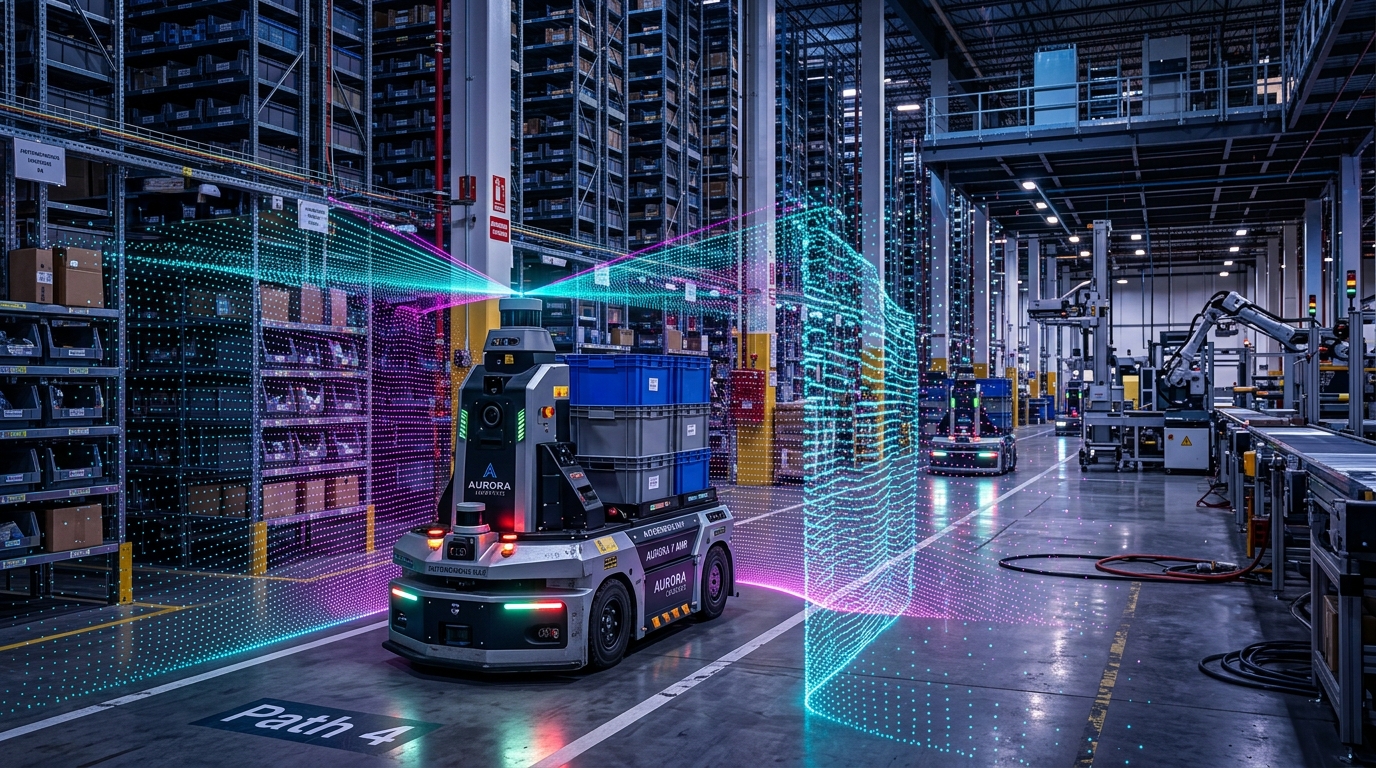
Uno de los mayores atractivos para los makers es la navegación robotica ros. El paquete Nav2 (Navigation 2) es el estándar para permitir que los robots se muevan de forma autónoma, evitando obstáculos y recalculando rutas en tiempo real. Este sistema utiliza mapas dinámicos y localización avanzada, permitiendo que un robot navegue en entornos cambiantes, como almacenes o salas de estar, con una precisión asombrosa.
Implementar estas capacidades requiere entender conceptos como el SLAM (Simultaneous Localization and Mapping) y la odometría. La belleza de ROS 2 radica en que, una vez comprendes la arquitectura base, puedes replicar estos comportamientos en diferentes plataformas, desde un pequeño TurtleBot hasta un brazo industrial de gran escala.
Conectividad IoT y el futuro de la robótica
La sinergia entre ROS 2 e IoT abre puertas inimaginables. Imagine flotas de robots coordinándose a través de protocolos como MQTT o Zenoh para optimizar la logística de una fábrica. La ros 2 robotica industrial ya no se limita a máquinas aisladas; ahora hablamos de enjambres inteligentes conectados a la infraestructura de la ciudad (Smart Cities).
Para la comunidad Maker, esto significa que el aprendizaje ya no termina en el código local. Ahora, integrar APIs de inteligencia artificial en la nube o paneles de control remotos es más sencillo que nunca. Si quieres estar a la vanguardia de estas innovaciones, te recomendamos explorar los recursos de Robótica Online, donde encontrarás todo lo necesario para tus desarrollos.
En conclusión, ROS 2 es el puente necesario entre el hardware robótico y el mundo interconectado. Ya sea que estés construyendo tu primer robot seguidor de líneas o una solución avanzada para logística, dominar este sistema operativo es la inversión más inteligente que puedes hacer hoy en tu carrera maker.