El mundo de la robótica, un campo vibrante y en constante evolución, ofrece a makers y estudiantes un sinfín de oportunidades para innovar y aprender. En el corazón de cada robot se encuentra su chasis, la estructura fundamental que define su movilidad, estabilidad y capacidad de carga. Este artículo te guiará a través de los principios esenciales del diseño de chasis robot, desde la física básica hasta las complejidades de la tracción omnidireccional, sentando las bases para tus proyectos de mecatrónica y prototipado.
Comprender el diseño de chasis robot no es solo ensamblar piezas; implica una profunda comprensión de la mecánica, la electrónica y, crucialmente, la física. Desde la elección de los motores y el tipo de ruedas, hasta la distribución del peso y la resistencia de los materiales, cada decisión impacta directamente en el rendimiento del robot.
Los Pilares del Diseño: Motores, Ruedas y Engranajes
La movilidad de un robot comienza con sus motores. Para un diseño de chasis robot eficaz, es fundamental considerar el torque, la velocidad y el consumo de energía. Los motores DC son comunes por su simplicidad y control de velocidad, mientras que los motores paso a paso y servomotores ofrecen mayor precisión para movimientos específicos. La elección depende directamente de la aplicación final: ¿necesitas fuerza bruta para cargar peso o movimientos finos y controlados?
Las ruedas, por su parte, son el punto de contacto con el terreno. Más allá de la clásica rueda sólida, existen variantes especializadas. Las ruedas estándar son ideales para superficies planas y terrenos irregulares con buena tracción. Sin embargo, cuando hablamos de maniobrabilidad avanzada, entran en juego las ruedas omnidireccionales y Mecanum.
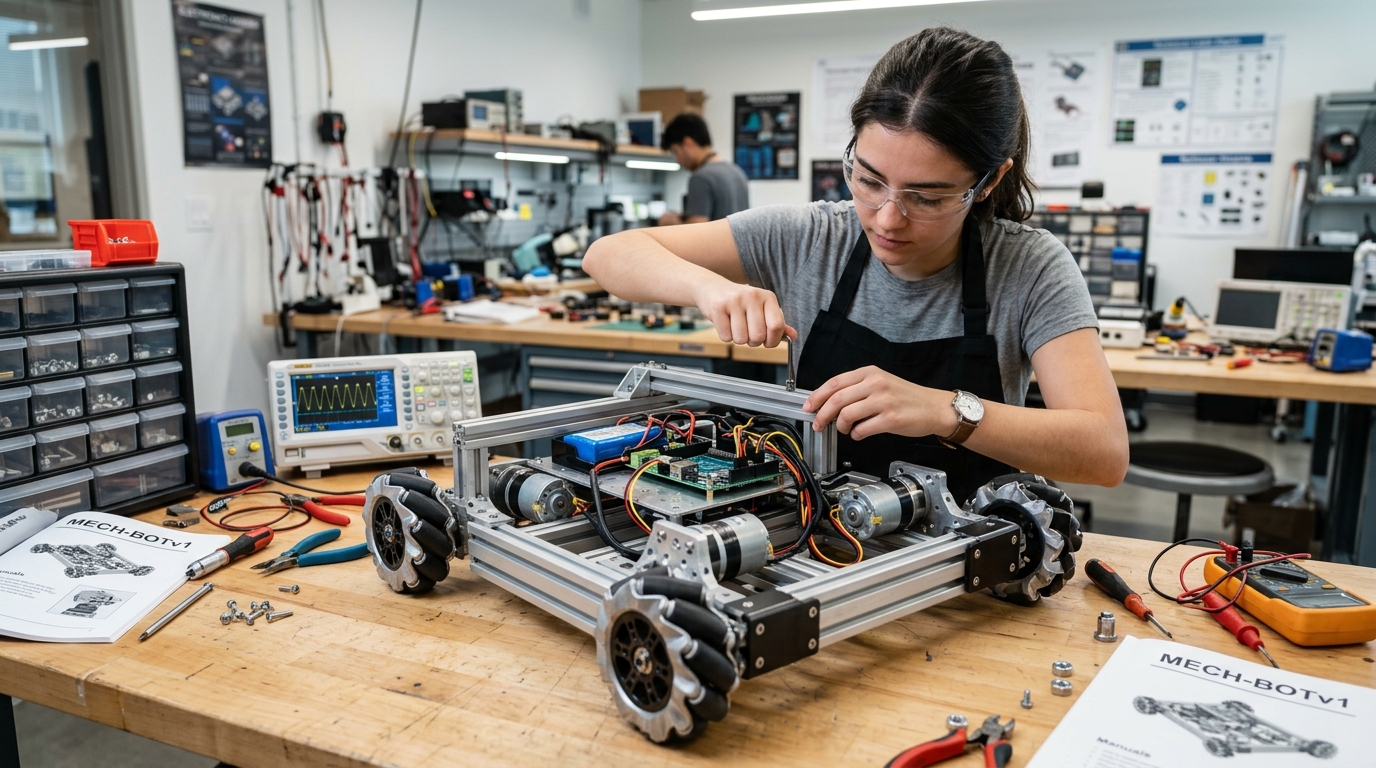
Un ejemplo básico de chasis con tracción diferencial, fundamental en muchos robots móviles.
Sistemas de Tracción Clásicos: Diferencial y Skid-Steer
Históricamente, muchos robots han utilizado sistemas de tracción inspirados en vehículos terrestres. Los más comunes son:
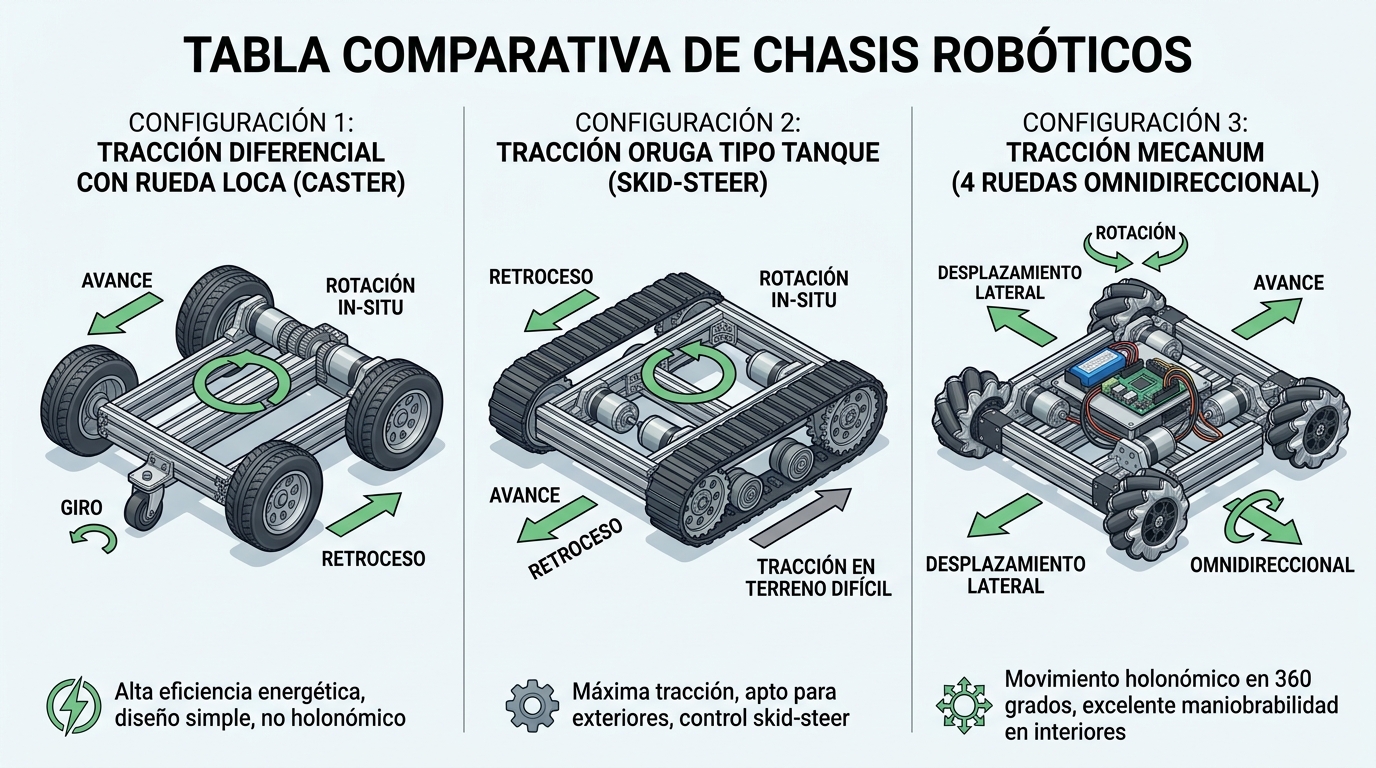
- Tracción Diferencial: Utiliza dos ruedas motrices y una o más ruedas locas (caster) para el equilibrio. La dirección se logra variando la velocidad de los motores de las ruedas motrices. Es simple, robusto y muy común en proyectos de estudiantes por su facilidad de implementación.
- Skid-Steer (Tracción Tipo Tanque): Con cuatro o más ruedas motrices, la dirección se consigue frenando o invirtiendo las ruedas de un lado en relación con las del otro. Ofrece una gran capacidad de giro en su propio eje, ideal para espacios reducidos, aunque puede ser menos eficiente energéticamente y causar más desgaste en las ruedas.
Ambos sistemas son excelentes puntos de partida para comprender los fundamentos del diseño de chasis robot, pero tienen limitaciones en cuanto a la libertad de movimiento.
El Salto a la Maniobrabilidad: Tracción Omnidireccional
Cuando se requiere una capacidad de movimiento superior, la tracción omnidireccional es la solución. Este tipo de diseño de chasis robot permite al robot moverse en cualquier dirección (adelante, atrás, lateralmente, diagonalmente) e incluso rotar sobre su propio eje, todo ello sin cambiar la orientación del chasis. Esto se logra mediante ruedas especiales:
- Ruedas Mecanum: Son ruedas con rodillos montados en un ángulo de 45 grados alrededor de la circunferencia. La interacción coordinada de estas cuatro ruedas permite movimientos complejos. Para un movimiento lateral, por ejemplo, las ruedas giran en direcciones opuestas, mientras los rodillos empujan el robot de lado.
- Ruedas Omnidireccionales (u Omni-wheels): A diferencia de las Mecanum, estas ruedas tienen rodillos montados perpendicularmente al eje de giro. Suelen usarse en configuraciones de tres o cuatro ruedas. Proporcionan una gran agilidad, pero su cinemática (la forma en que se mueven) es ligeramente diferente y requiere un software de control específico.
La implementación de la tracción omnidireccional requiere un controlador de motor más sofisticado y un conocimiento de la cinemática inversa, que calcula las velocidades individuales de cada rueda para lograr el movimiento deseado del robot. Es un desafío fascinante para cualquier entusiasta de la mecatrónica.
Consejos para tu Prototipo de Chasis
Al abordar el diseño de chasis robot para tu proyecto, considera estos puntos:
- Materiales: Elige materiales que equilibren resistencia y peso. El aluminio, acrílico, MDF o incluso plásticos impresos en 3D son opciones populares. Para la prototipado inicial, materiales más económicos como el acrílico o el MDF son excelentes.
- Modularidad: Diseña tu chasis pensando en la futura expansión. ¿Podrás añadir sensores, brazos robóticos o más baterías fácilmente? Los soportes y orificios de montaje estandarizados te ahorrarán tiempo y frustraciones.
- Distribución de Peso: Una correcta distribución del peso es crucial para la estabilidad y tracción. Coloca los componentes más pesados (baterías, motores) lo más bajo y centrado posible.
- Espacio para Electrónica: Asegúrate de tener suficiente espacio para la placa controladora, el cableado, los sensores y cualquier otro componente electrónico, previendo una buena ventilación.
Desde los fundamentos de la física que dictan el movimiento de motores y ruedas, hasta la complejidad y versatilidad de la tracción omnidireccional, el diseño de chasis robot es un arte y una ciencia. Cada decisión que tomes al construir tu robot moldeará su comportamiento y sus capacidades.
¡No temas experimentar! Empieza con un diseño simple, pruébalo, aprende de los errores y mejora. El mundo del prototipado es un ciclo constante de iteración y descubrimiento. Para seguir explorando recursos y componentes para tus proyectos de robótica, visita Robótica Online y lleva tus ideas del papel a la realidad.