La autonomía en sistemas robóticos móviles es un campo de estudio fascinante y en constante evolución, con aplicaciones que abarcan desde la logística industrial hasta los vehículos autónomos de pasajeros. En el corazón de esta autonomía yacen algoritmos robustos capaces de interpretar el entorno y ejecutar acciones de control precisas. Dos de las tareas fundamentales en robótica móvil son el seguimiento de líneas y la esquiva de obstáculos, ambos esenciales para una navegación segura y eficiente. En este artículo, exploraremos la aplicación de controladores PID en robots seguidores de línea y analizaremos diversas estrategias para la esquiva de obstáculos, componentes clave para el desarrollo de controladores robotica movil avanzados.
El Control PID en Robots Seguidores de Líneas
El seguimiento de líneas es una capacidad básica para muchos robots, permitiéndoles navegar por rutas predefinidas marcadas en el suelo. Para lograr un seguimiento suave y preciso, los sistemas de control deben compensar continuamente las desviaciones del robot respecto a la línea. Aquí es donde entra en juego el controlador Proporcional-Integral-Derivativo (PID).
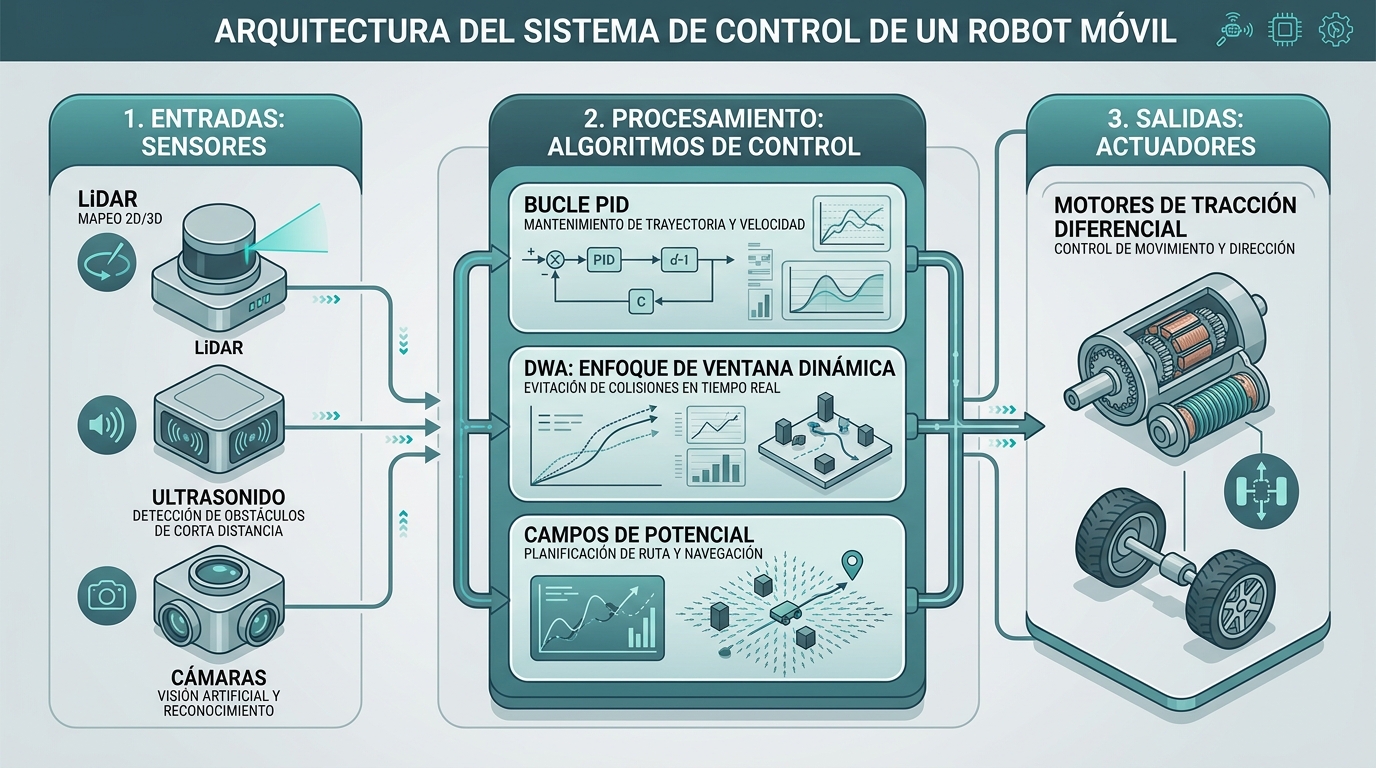
Un robot seguidor de linea PID utiliza sensores (comúnmente arreglos de sensores infrarrojos o cámaras) para detectar la posición de la línea en relación con el centro del robot. El error de control se define como la distancia o desviación angular del robot respecto a la línea. El controlador PID calcula una señal de salida (por ejemplo, un ajuste en la velocidad diferencial de las ruedas motrices) basada en tres componentes:
- Proporcional (P): Responde directamente al error actual. Cuanto mayor sea la desviación, mayor será la corrección. Este término proporciona la respuesta más inmediata.
- Integral (I): Acumula el error a lo largo del tiempo, ayudando a eliminar errores de estado estacionario y a que el robot regrese al centro de la línea incluso después de perturbaciones pequeñas y constantes. Contribuye a la precisión a largo plazo.
- Derivativo (D): Responde a la tasa de cambio del error, prediciendo comportamientos futuros y amortiguando las oscilaciones. Ayuda a que el robot no «sobrepase» la línea y reduce el tiempo de establecimiento, mejorando la estabilidad.
La combinación de estos términos permite al robot corregir su trayectoria de manera dinámica, manteniendo un seguimiento de línea eficiente y minimizando el «zig-zag». La sintonización de los parámetros Kp, Ki y Kd es crítica y a menudo se realiza experimentalmente para optimizar el rendimiento en diferentes entornos y velocidades, buscando un equilibrio entre la reactividad, la precisión y la estabilidad.
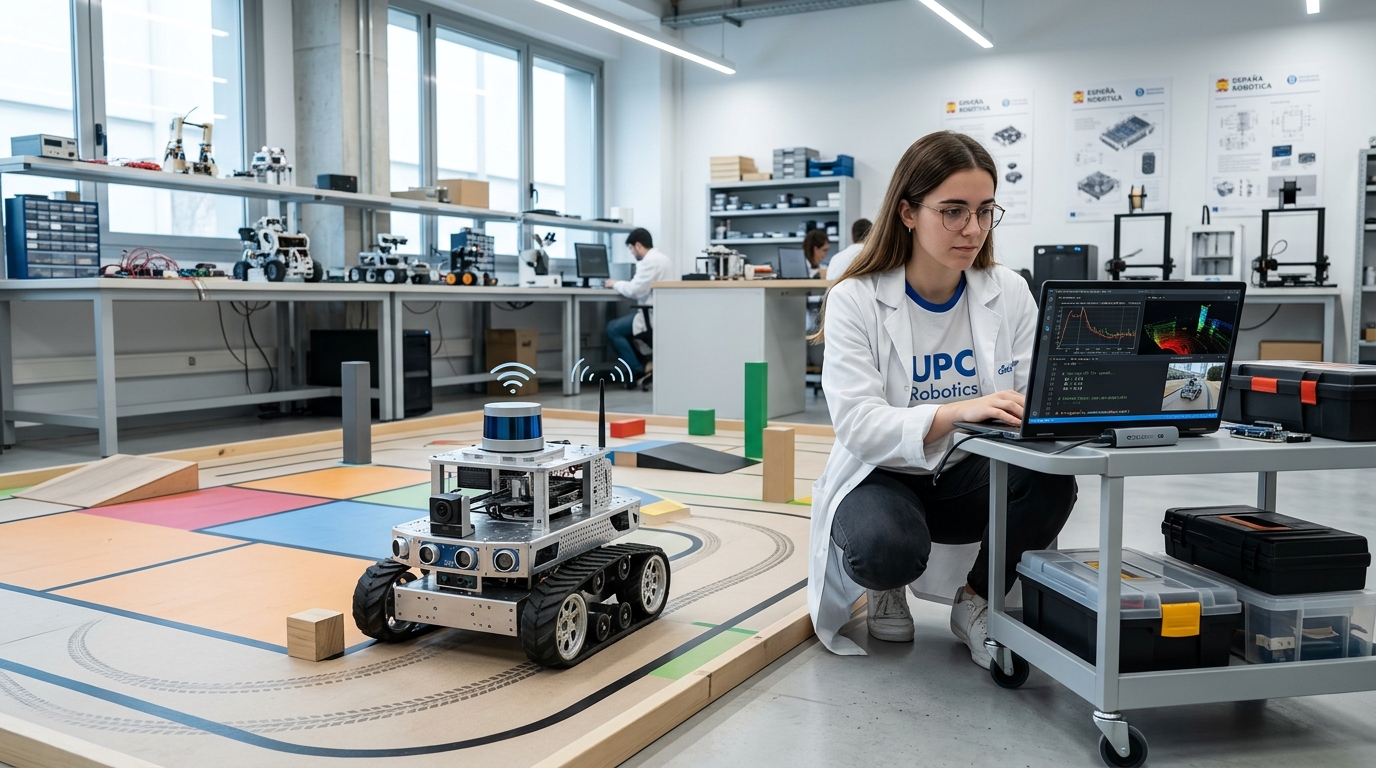
Ilustración de un robot seguidor de línea utilizando un arreglo de sensores.
Algoritmos de Esquiva de Obstáculos en Robótica Móvil
Mientras que el seguimiento de líneas se enfoca en mantener una trayectoria predefinida, la esquiva de obstáculos es una capacidad reactiva y proactiva que permite al robot navegar en entornos dinámicos y no estructurados, evitando colisiones con objetos inesperados. El desarrollo de un eficaz algoritmo esquiva obstaculos es fundamental para la seguridad y fiabilidad de cualquier vehículo autónomo.
Los sensores juegan un papel crucial en la detección de obstáculos y la percepción del entorno. Comúnmente se emplean:
- Sensores Ultrasónicos: Miden la distancia a los objetos emitiendo ondas de sonido y calculando el tiempo que tardan en regresar. Son económicos y robustos.
- Sensores Infrarrojos (IR): Similares a los ultrasónicos pero usando luz IR, útiles para distancias más cortas y detección de proximidad.
- LIDAR (Light Detection and Ranging): Utiliza pulsos de luz láser para medir distancias y crear mapas 3D de alta resolución del entorno. Es clave para la navegación de vehículos autónomos.
- Cámaras de Visión: Permiten la percepción visual y la detección de objetos mediante técnicas de procesamiento de imágenes y visión por computadora, incluso en tareas de clasificación y reconocimiento.
Una vez detectados, el robot necesita una estrategia para esquivarlos. Algunas de las aproximaciones más conocidas, que constituyen la base de muchos controladores robotica movil, incluyen:
- Método de Campo Potencial: Crea un «campo» de fuerzas repulsivas alrededor de los obstáculos y un campo atractivo hacia el objetivo. El robot se mueve en la dirección de la fuerza resultante. Es intuitivo pero puede caer en mínimos locales.
- Algoritmos Reactivos Simples: Basados en reglas «si-entonces» que dictan el comportamiento del robot en presencia de obstáculos (ej. «si hay un obstáculo a la izquierda, gira a la derecha»). Son rápidos pero carecen de capacidad de planificación a largo plazo.
- Algoritmos de Planificación de Trayectorias Basados en Gráficos (ej. A*, RRT): Construyen un mapa del entorno y planifican una ruta óptima entre el punto inicial y el objetivo, teniendo en cuenta los obstáculos. Son computacionalmente más intensivos pero ofrecen soluciones globales.
- Ventana Dinámica (Dynamic Window Approach – DWA): Considera las capacidades dinámicas del robot (velocidad, aceleración) para seleccionar el mejor vector de velocidad que evite colisiones y se acerque al objetivo dentro de un horizonte de tiempo corto.
La selección del algoritmo depende del entorno, los requisitos de rendimiento y la complejidad computacional que el sistema pueda manejar. La combinación de un enfoque reactivo para la esquiva inmediata y un planificador global para la navegación a largo plazo es una estrategia común en sistemas de navegación avanzados, proporcionando tanto seguridad como eficiencia.
Integración y Desafíos en Vehículos Autónomos
En el contexto de los vehículos autónomos, la integración de estos controladores robotica movil para el seguimiento de líneas (o carriles, en este caso) y la esquiva de obstáculos es crucial. Un vehículo autónomo debe ser capaz de mantener su carril (una forma avanzada de seguimiento de línea mediante visión artificial) y, al mismo tiempo, detectar y evitar otros vehículos, peatones o escombros en la carretera. La Society of Automotive Engineers (SAE) ha establecido niveles de autonomía que ilustran la creciente sofisticación requerida en estas capacidades, desde la asistencia al conductor hasta la autonomía total.
La complejidad surge de la necesidad de fusionar datos de múltiples sensores (cámaras, radar, LiDAR), tomar decisiones en tiempo real y actuar sobre los actuadores del vehículo (dirección, acelerador, freno) de manera coordinada y segura. Los sistemas modernos a menudo emplean arquitecturas jerárquicas, donde un nivel superior se encarga de la planificación de la misión y la ruta global, mientras que los niveles inferiores gestionan la ejecución de las tareas de control de bajo nivel como el mantenimiento de carril y la esquiva local de obstáculos. Esta modularidad es clave para gestionar la complejidad.
Los desafíos incluyen la robustez frente a la variabilidad del entorno (cambios de luz, lluvia, nieve), la detección y clasificación precisa de objetos, la predicción de movimientos de otros agentes y la garantía de seguridad en todas las situaciones posibles. La investigación continua se centra en el aprendizaje automático y las redes neuronales para mejorar la percepción y la toma de decisiones, permitiendo a los vehículos adaptarse a escenarios aún más complejos y dinámicos.
Vehículos autónomos utilizan una combinación sofisticada de algoritmos de navegación y diversos sensores para interactuar con su entorno.
Conclusión
Los algoritmos de seguimiento de líneas, como los basados en el control PID, y las estrategias para la esquiva de obstáculos son pilares fundamentales en el diseño de robots móviles y vehículos autónomos. Su correcta implementación y una sintonización adecuada son esenciales para garantizar una navegación segura, eficiente y autónoma. A medida que la robótica y la inteligencia artificial avanzan, la sofisticación de estos algoritmos continúa creciendo, abriendo nuevas posibilidades para un futuro donde los sistemas autónomos interactúen de manera fluida y segura con nuestro mundo.
¿Interesado en profundizar en el apasionante mundo de la robótica y los vehículos autónomos? Descubre más recursos y proyectos avanzados en RoboticaOnline.es.