Cinemática Directa: Prediciendo el Movimiento
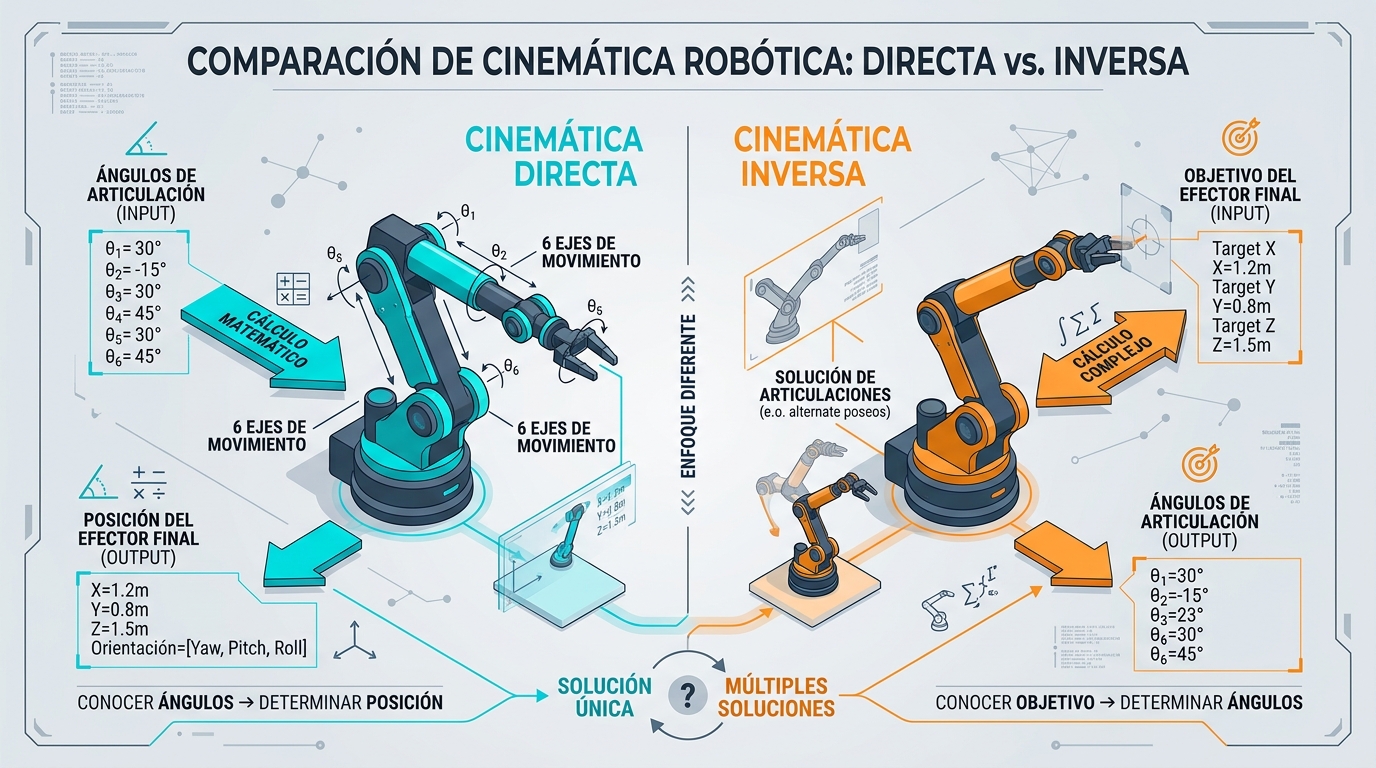
La cinemática directa es el proceso de determinar la posición y orientación del efector final (la «mano» o herramienta del robot) conociendo los ángulos de todas sus articulaciones. Es, en esencia, una función que toma como entrada las configuraciones de las articulaciones y devuelve la postura del extremo del brazo en el espacio. Para ello, se utilizan transformaciones homogéneas, a menudo siguiendo la convención de Denavit-Hartenberg (DH), que permite modelar cada eslabón y articulación del robot mediante un sistema de coordenadas específico.
La formulación matemática implica la multiplicación de matrices de transformación, cada una representando el movimiento desde una articulación a la siguiente. Este enfoque sistemático no solo facilita el cálculo, sino que también proporciona una base sólida para el control y la simulación. La precisión en la construcción de estas matrices es vital, ya que cualquier error se propagará a lo largo de la cadena cinemática, afectando la exactitud del efector final.
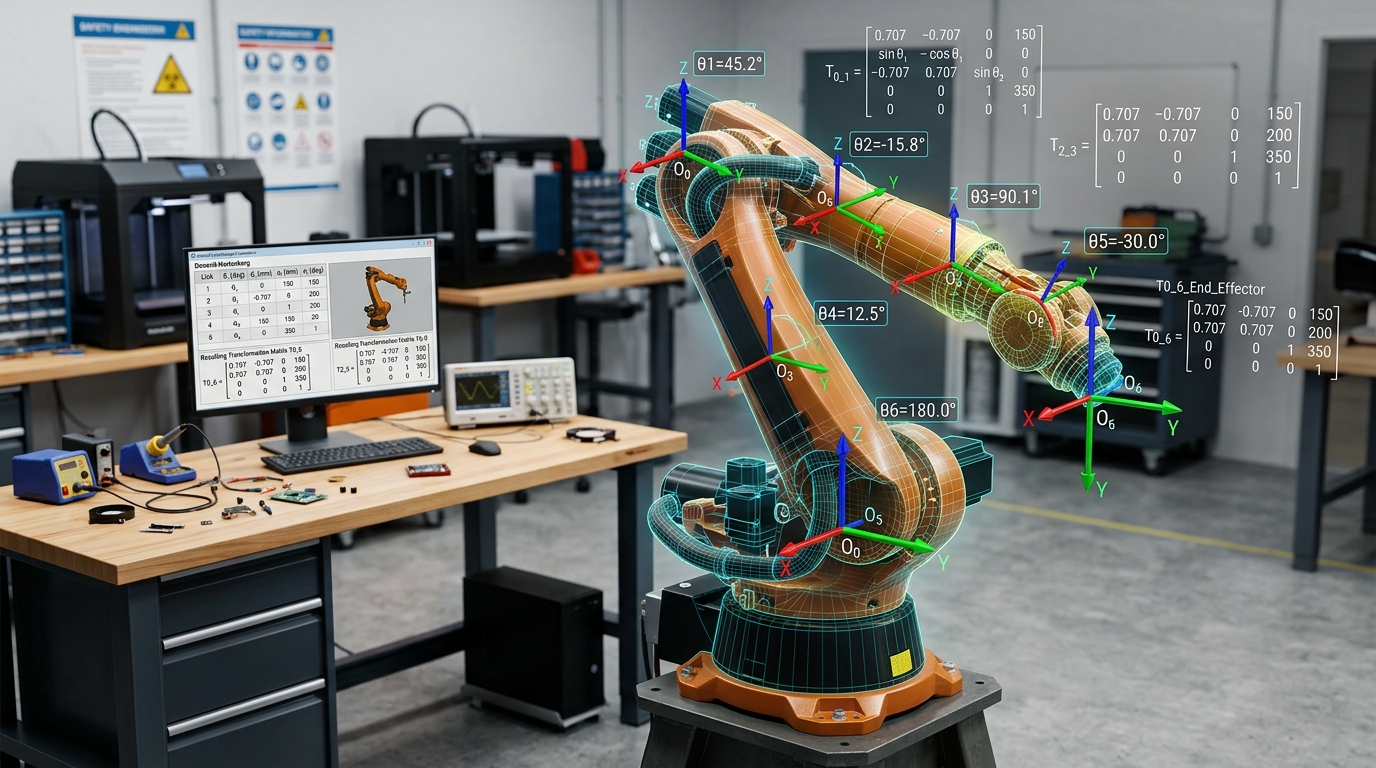
Ilustración de un brazo robótico y sus sistemas de coordenadas para el cálculo cinemático.
Para profundizar en los principios y aplicaciones de la robótica y la automatización, te invitamos a visitar Robótica Online.
Cinemática Inversa: Dirigiendo el Movimiento
Mientras que la cinemática directa es relativamente sencilla y unívoca, la cinemática inversa presenta un desafío computacional y conceptual significativamente mayor. Su objetivo es calcular los ángulos de las articulaciones necesarios para que el efector final del robot alcance una posición y orientación deseadas en el espacio. Esta es la base para la programación de tareas, ya que los operadores suelen especificar dónde debe ir el robot, no cómo deben moverse sus articulaciones individuales.
Las matemáticas robótica avanzada subyacentes a la cinemática inversa involucran la resolución de sistemas de ecuaciones no lineales, que a menudo no tienen soluciones únicas o incluso carecen de ellas en ciertas configuraciones (singularidades). Existen varios métodos para abordar este problema, desde soluciones analíticas (posibles para robots con geometrías simples) hasta técnicas numéricas iterativas basadas en el Jacobiano, que son más versátiles para brazos robóticos complejos.
La resolución de la cinemática inversa es fundamental para la planificación de trayectorias, el control en tiempo real y la evitación de obstáculos. Un entendimiento profundo de sus complejidades es indispensable para diseñar robots que puedan realizar movimientos fluidos y precisos en entornos dinámicos.
Componentes clave de un brazo robótico: articulación y eslabón.
La Importancia de los Servomotores en la Precisión Robótica
Una vez que los cálculos cinemáticos determinan los ángulos de articulación deseados, ¿cómo se traducen estos en movimiento físico? Aquí es donde entran en juego los brazo robotico servomotores. Estos dispositivos electromecánicos son cruciales porque permiten un control preciso del ángulo, velocidad y posición de cada articulación del robot. A diferencia de los motores convencionales, los servomotores operan en un sistema de circuito cerrado, utilizando un sensor (como un encoder) para retroalimentar su posición actual al controlador.
Esta retroalimentación constante permite al controlador ajustar la potencia enviada al motor para corregir cualquier desviación del ángulo deseado, asegurando que el brazo robótico ejecute los movimientos calculados con una alta fidelidad. Sin servomotores precisos y eficientes, la sofisticación de la cinemática se vería comprometida, limitando la capacidad del robot para realizar tareas delicadas o repetitivas con la consistencia requerida en aplicaciones de automatización.
Desafíos y el Futuro de la Robótica
Aunque la cinemática directa e inversa forman la base, la robótica moderna enfrenta desafíos adicionales como la redundancia de grados de libertad, la planificación de movimientos en espacios con obstáculos y la interacción humano-robot. Investigadores y profesionales, a menudo bajo el paraguas de organizaciones como la Robotics and Automation Society (IEEE RAS), continúan desarrollando algoritmos más eficientes y robustos que integran la cinemática con la dinámica, el control adaptativo y la inteligencia artificial para superar estas barreras.
La constante evolución de los algoritmos cinemáticos y la mejora de la tecnología de actuadores, como los servomotores, están impulsando una nueva era de automatización, donde los robots no solo son capaces de ejecutar tareas repetitivas, sino también de aprender, adaptarse y colaborar de manera inteligente. Para los estudiantes avanzados, dominar la cinemática es el primer paso hacia la innovación en este campo vibrante.
Si tu pasión es la robótica y quieres estar al día con las últimas tendencias y soluciones en automatización, no dudes en visitar Robótica Online. ¡Te esperamos!