En el fascinante mundo de la robótica y los sistemas embebidos, la capacidad de conectar y gestionar múltiples componentes electrónicos es fundamental. Ya sea que estemos hablando de sensores para captar el entorno, pantallas para interactuar con el usuario o módulos de comunicación para la conectividad, un microcontrolador necesita métodos eficientes para dialogar con ellos. Aquí es donde entran en juego los protocolos I2C (Inter-Integrated Circuit) y SPI (Serial Peripheral Interface), dos pilares esenciales para la comunicación en robótica.
Para la comunidad Maker, comprender estos protocolos no es solo teoría; es la llave para desbloquear proyectos más complejos y robustos. Este artículo explorará cómo el protocolo I2C Arduino y la comunicacion SPI ESP32 facilitan la integración de sensores avanzada robotica y otros periféricos, permitiendo que nuestros robots «vean», «sientan» y «actúen» con mayor sofisticación.
Protocolo I2C: Eficiencia con Menos Cables
El protocolo I2C es una interfaz serial síncrona, half-duplex, inventada por Philips Semiconductors (ahora NXP). Es particularmente apreciado por su simplicidad en el cableado, ya que utiliza solo dos líneas de comunicación bidireccional: SDA (Serial Data Line) y SCL (Serial Clock Line). Además, cada dispositivo en el bus I2C tiene una dirección única, lo que permite que un solo microcontrolador (maestro) se comunique con hasta 128 dispositivos diferentes (esclavos).
Imagina que tu proyecto con Arduino necesita leer datos de un sensor de temperatura y humedad, controlar un display OLED y gestionar un expansor de puertos. Con I2C, todos estos componentes pueden compartir las mismas dos líneas, simplificando enormemente el PCB y el cableado. El protocolo I2C Arduino es extremadamente popular debido a la facilidad de uso de sus librerías (como la librería Wire.h), que abstraen la complejidad de la comunicación. Es ideal para aplicaciones donde la velocidad no es la máxima prioridad, pero la simplicidad y el número reducido de pines sí lo son.
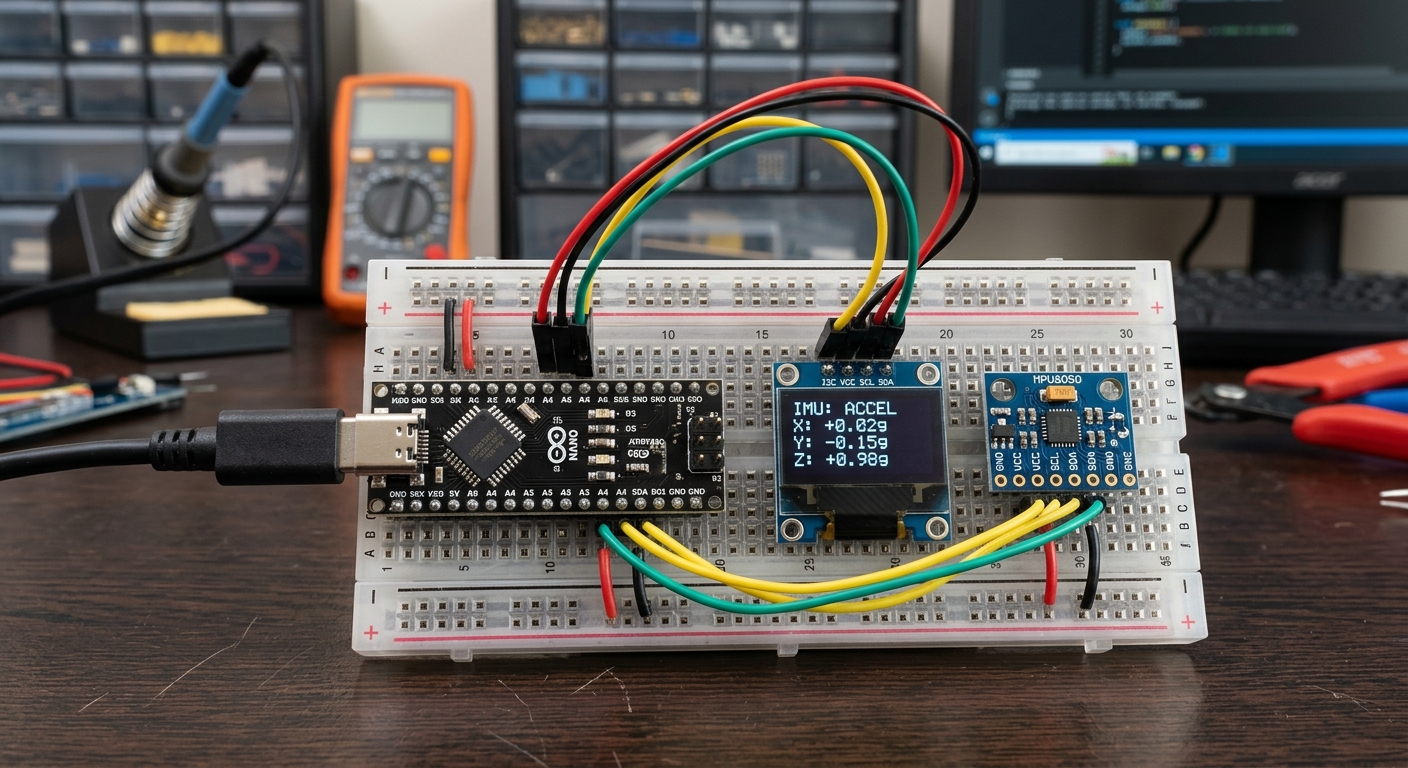
Ilustración: Esquema básico de una conexión I2C con múltiples esclavos.
Protocolo SPI: Velocidad para Aplicaciones Exigentes
A diferencia de I2C, el SPI es un protocolo de comunicación full-duplex síncrono que opera a velocidades significativamente más altas. Desarrollado por Motorola, SPI utiliza cuatro líneas principales:
- MOSI (Master Out Slave In): El maestro envía datos al esclavo.
- MISO (Master In Slave Out): El esclavo envía datos al maestro.
- SCLK (Serial Clock): El reloj del maestro sincroniza la comunicación.
- SS/CS (Slave Select/Chip Select): El maestro utiliza esta línea para activar o desactivar un esclavo específico. Cada esclavo necesita su propia línea SS/CS.
La principal ventaja del SPI es su velocidad y su naturaleza full-duplex, lo que significa que el maestro y el esclavo pueden enviar y recibir datos simultáneamente. Esto lo hace ideal para aplicaciones que requieren un alto ancho de banda, como la lectura de tarjetas SD, la comunicación con módulos de radiofrecuencia (RF), pantallas TFT complejas o ciertos sensores avanzada robotica que generan una gran cantidad de datos rápidamente. La comunicacion SPI ESP32 es particularmente robusta y eficiente, aprovechando la capacidad de procesamiento de este potente microcontrolador para gestionar periféricos de alto rendimiento.
I2C vs. SPI: ¿Cuál elegir?
La elección entre I2C y SPI depende de los requisitos específicos de tu proyecto:
- I2C: Ideal para cuando necesitas conectar múltiples dispositivos con pocas líneas de cableado y la velocidad no es crítica. Perfecto para sensores lentos (temperatura, humedad), displays OLED o expansores de pines.
- SPI: La mejor opción para aplicaciones que demandan alta velocidad y un mayor rendimiento, como tarjetas SD, módulos Wi-Fi/Bluetooth, displays gráficos de alta resolución o cámaras.
A menudo, un proyecto de robótica puede utilizar ambos protocolos. Por ejemplo, un robot podría usar I2C para leer un acelerómetro y un giroscopio, mientras que utiliza SPI para comunicarse con un módulo Wi-Fi que envía datos a la nube o controla un brazo robótico con encoders de alta resolución.
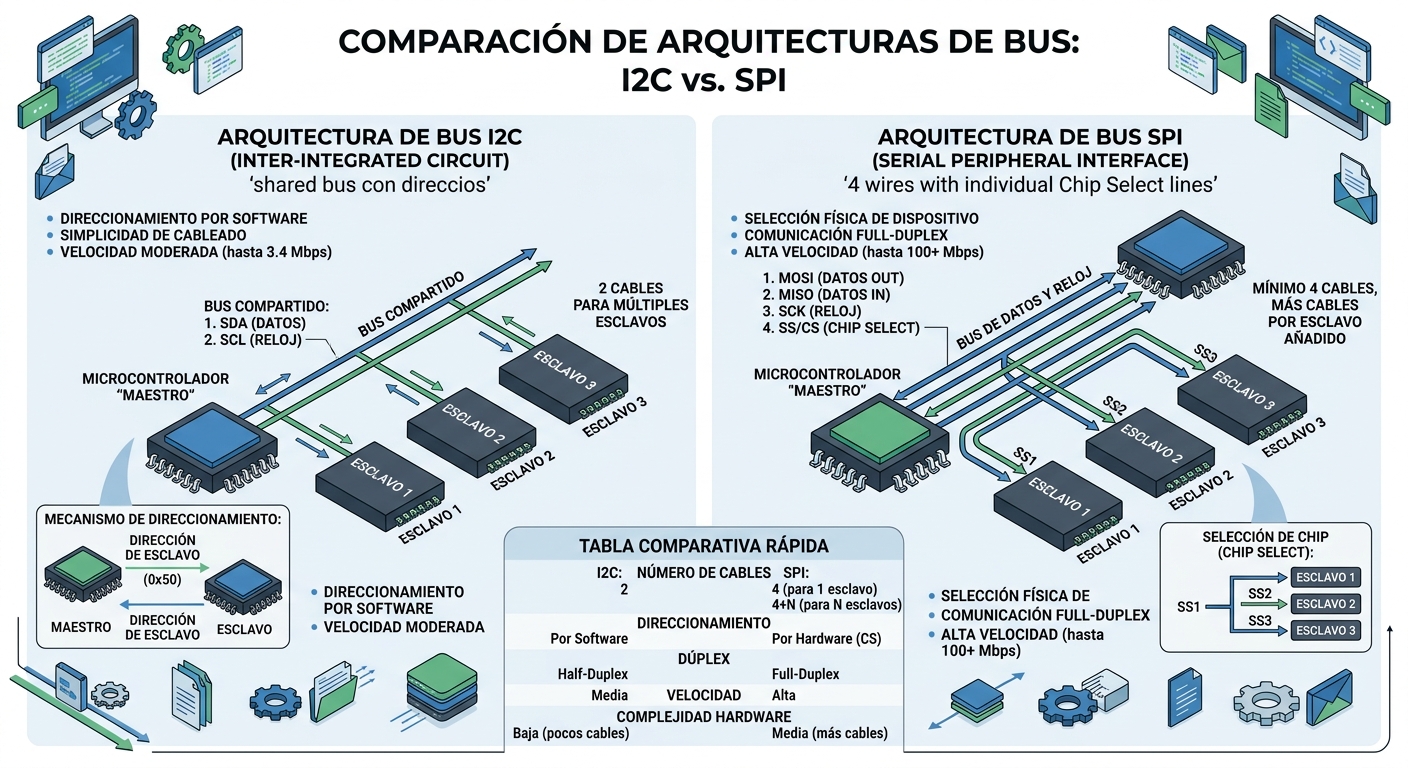
Ilustración: Un microcontrolador gestionando diversos periféricos mediante I2C y SPI.
Aplicaciones en Robótica
En el ámbito de los sistemas embebidos, estos protocolos son la columna vertebral para:
- Sensores de Movimiento y Posición: Acelerómetros, giroscopios, magnetómetros (IMUs) a menudo usan I2C por su facilidad de integración.
- Pantallas y Displays: Pequeñas pantallas OLED se conectan vía I2C, mientras que displays TFT más grandes y complejos suelen preferir SPI por su mayor velocidad para actualizar gráficos.
- Módulos de Comunicación: Módulos Wi-Fi, Bluetooth o LoRa a menudo implementan SPI para transferencias rápidas de datos.
- Almacenamiento: Tarjetas SD y memorias Flash externas se benefician de la velocidad de SPI.
Conclusión
Dominar los protocolos I2C y SPI es una habilidad invaluable para cualquier entusiasta de la robótica y la electrónica. Permiten a los microcontroladores, como el Arduino o el ESP32, interactuar eficientemente con una amplia gama de periféricos, desde simples sensores hasta complejas pantallas y módulos de comunicación avanzados. Al entender cuándo y cómo utilizar cada uno, los Makers pueden diseñar sistemas más eficientes, robustos y con capacidades mejoradas, abriendo un abanico de posibilidades para la innovación en sensores avanzada robotica. Empieza a experimentar y lleva tus proyectos al siguiente nivel.
¿Listo para llevar tus proyectos de robótica al siguiente nivel? ¡Visita RoboticaOnline.es para encontrar los mejores componentes y recursos!